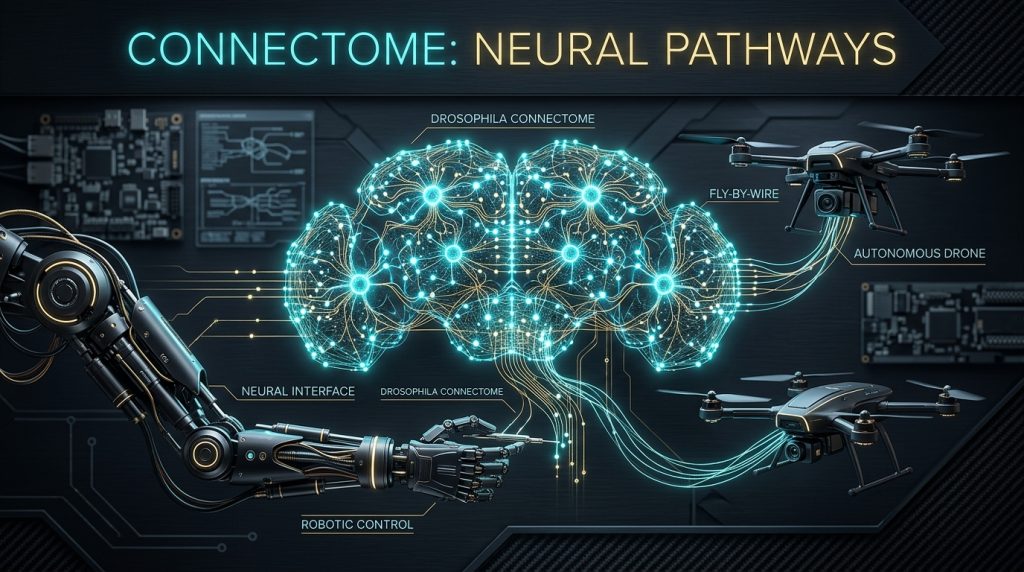
Hesaplamalı nörobilim ve yapay zeka kesişiminde tarihi bir eşik aşıldı: Yetişkin bir meyve sineğinin (Drosophila melanogaster) merkezi sinir sistemi, hücresel ve sinaptik düzeyde eksiksiz olarak haritalandırıldı. Princeton Üniversitesi, Cambridge Üniversitesi ve MRC Moleküler Biyoloji Laboratuvarı öncülüğündeki uluslararası FlyWire Konsorsiyumu ile Google Research ve HHMI Janelia ortaklığında tamamlanan bu devasa çalışmalar, karmaşık bir canlının tüm beyin kablolama şemasını (konnektom) ilk kez insanlığın erişimine açtı.
Daha önce kaleme aldığımız Meyve Sineği Beyni Dijital Ortama Aktarıldı: 139.000 Nöronluk İlk Tam Beyin Simülasyonu başlıklı incelememizde, bu haritalamanın bilimsel temellerini, elektron mikroskobu taramalarını ve nöronal bağlantı mimarisini ayrıntılarıyla ele almıştık. Ancak bu devasa veri setlerinin açık kaynaklı olarak paylaşılması, akademik laboratuvarların sınırlarını aşarak dünya çapında akıl almaz bir dijital simülasyon ve robotik fenomenine dönüştü.
Yazılım geliştiriciler, bağımsız mühendisler ve robotik meraklıları; sineğin optik ve koku nöronlarını simülatör girdilerine, motor nöronlarını ise araç kontrollerine bağlayarak akıllara durgunluk veren projelere imza attılar. Bu yazımızda, dijital sinek beyni ile gerçekleştirilen en çarpıcı simülasyonları, otonom sürüş ve robotik deneylerini, ilgili YouTube video kayıtları ve detaylı açıklamalarıyla birlikte inceliyoruz.
Biyolojik Beyin Haritalama Ölçekleri: C. elegans’tan İnsana
Konnektom alanındaki bu sıçramanın büyüklüğünü anlamak için, sinir sistemi modellenmiş diğer canlı türleriyle kıyaslama yapmak gerekir. Bilim dünyası uzun yıllar boyunca yalnızca birkaç yüz nörona sahip mikroskobik omurgasızlarla sınırlı kalmışken, Drosophila modeli ile ilk kez karmaşık görsel işleme, öğrenme, rota takibi ve motor koordinasyon sergileyebilen bir canlının devre şemasına tam erişim sağlanmıştır.
| Canlı / Organizma | Nöron Sayısı | Sinaps Sayısı | Konnektom Durumu | Modelleme ve Simülasyon Platformu |
|---|---|---|---|---|
| Caenorhabditis elegans (Solucan) | 302 | ~7.000 | Tamamlandı (1986) | OpenWorm Projesi |
| Drosophila melanogaster (Dişi Beyni) | 139.255 | 54,5 Milyon | Tamamlandı (FlyWire / 2024) | NeuroMechFly v2, MuJoCo, LIF |
| Drosophila melanogaster (Erkek CNS) | ~166.000 | ~125 Milyon | Tamamlandı (MaleCNS / 2024) | Spiking Neural Networks (SNN), LIF |
| Mus musculus (Laboratuvar Faresi) | ~70-75 Milyon | ~100 Milyar | Kısmi (Korteks parçaları) | Fugaku Süper Bilgisayarı / Geliştirilmekte |
| Homo sapiens (İnsan) | ~86 Milyar | ~100 Trilyon | Çok Kısıtlı (1 mm³ korteks dokusu) | Nöromorfik ve teorik mimariler |
Görüldüğü üzere meyve sineği beyni, 302 nöronlu C. elegans solucanına kıyasla yüzlerce kat daha zengin bir devre topolojisine sahiptir. İnsan beynine kıyasla mikroskobik boyutlarda olsa da, duyusal girdiyi çok katmanlı ara nöronlar üzerinden karmaşık motor komutlara dönüştüren yapısal mantık bakımından yüksek memeli beyinleriyle doğrudan paralellikler taşımaktadır.
Biyomekanik Bedenlenme ve Sanal Gerçeklik Mimarisi
Dijitalleştirilen sinir ağının en büyüleyici yönü, geleneksel yapay zeka modellerinden köklü biçimde ayrışmasıdır. Günümüz derin öğrenme mimarileri (Transformers, derin pekiştirmeli öğrenme modelleri) milyonlarca veri örneği ve geriye yayılım (backpropagation) algoritmalarıyla sıfırdan eğitilirken; dijital sinek beyninde hiçbir yapay eğitim uygulanmamıştır.
Nöroteknoloji şirketi Eon Systems ve bağımsız araştırmacılar, FlyWire konnektomunu sızıntılı topla-ve-ateşle (Leaky Integrate-and-Fire – LIF) matematiksel modeline dönüştürerek biyomekanik bir sanal gövdeye bağladılar. X-ışını mikrotomografi taramalarıyla gerçek bir sineğin iskelet yapısından türetilen 87 serbestlik dereceli NeuroMechFly v2 gövdesi, yüksek hassasiyetli MuJoCo fizik motoru üzerinde simüle edildi.
Kapalı devre (closed-loop) kontrol döngüsünde çalışan bu sistemde, sanal ortamdaki temaslar, hava akımları ve koku partikülleri sineğin duyusal nöronlarını tetikledi; ortaya çıkan biyofiziksel sinyaller motor nöronlar üzerinden eklemlere iletildi. Herhangi bir ödül fonksiyonu tanımlanmaksızın, yalnızca nöronal bağlantıların anatomik topolojisi sayesinde dijital sinek, canlı bir sineğin bacak hareketlerini ve yürüme dinamiklerini %95 doğrulukla kendiliğinden sergiledi.
Öne Çıkan Simülasyon Deneyleri ve Video İncelemeleri
Açık kaynak konnektom verilerinin dünya genelinde erişilebilir kılınması, küresel geliştirici topluluklarında adeta bir ‘biyolojik hackathon’ akımı başlattı. İşte dijital sinek beyninin yeteneklerini gözler önüne seren en etkileyici video kayıtları ve deneyler:
FlyWire 3D Konnektom Görselleştirmesi: 139.000 Nöronluk Devre Şeması
Tyler Sloan ve Amy Sterling tarafından hazırlanan bu çalışma, meyve sineği beynindeki 78 farklı nöropil bölgesini, optik lobların katmanlarını, mantar gövdeyi (mushroom body) ve yön bulmayı yöneten merkezi kompleksi mikron düzeyinde 3 boyutlu olarak sunmaktadır. Biyolojik sinir ağının yoğunluğunu ve estetik karmaşıklığını kavramak için temel referanstır.
Sanal Bedende Yaşam: Eon Systems ve MuJoCo Matrix Simülasyonu
Kamuoyunda ‘meyve sineği için Matrix kuruldu’ başlığıyla viral olan bu çalışmada, 125.000’den fazla nöronun sanal bir bedeni nasıl bütünüyle kontrol ettiği sergilenmektedir. Ekranda bir yanda ateşlenen sinapslar ışık huzmeleri halinde yanıp sönerken, diğer yanda sanal sinek muz dilimlerinden yayılan koku gradyanını takip etmekte, üzerine yapay toz parçacıkları yapıştığında durup bacaklarıyla temizlenme (grooming) döngüsünü başlatmaktadır.
Otonom Sürüş: Sinek Beyni Paralel Park Yapabilir mi?
Yazılımcı Mark Unthank (@alright_mark) tarafından paylaşılan bu deney, MaleCNS konnektomunu sızıntılı topla-ve-ateşle simülatörüne aktararak optik lobları bir sürüş simülatörünün kamera akışına, motor çıktıları ise direksiyon, gaz ve frene bağlamıştır. Sineğin canlı yaşamda havada süzülürken veya bir nesneye konarken kullandığı optik akış (optical flow) ve derinlik hesaplama devreleri, iki sanal araç arasındaki dar alana paralel park manevrasını başarıyla tamamlamıştır.
İnsansı Robotta Biyolojik Kontrol: Sıfır Kod ile Doğuştan Yürüme
Açık kaynaklı Neuro-Robo Connectome projesi, sineğin yönelim ve kaçış kararlarını yöneten üst düzey komuta nöronlarını (Descending Neurons – DNa01/DNa02) iki ayaklı insansı (bipedal humanoid) bir robot gövdesine bağladı. Bu videoda robot, hiçbir takviyeli öğrenme veya denge kodu olmadan doğrudan biyolojik bağlantı şeması sayesinde yürümekte ve karşılaştığı engelleri refleksif olarak aşmaktadır.
Farklı Morfolojilere Adaptasyon: Gerçek Nöronlar Robotu Yönetiyor
Google Research ve HHMI Janelia haritalarını kullanan bu inceleme, böcek sinir ağının tamamen yabancı robotik morfolojilere ne kadar kusursuz bir adaptasyon sağladığını belgelemektedir. Duyusal girdiler optik sensörlerden aktıkça robot bacakları senkronize bir yürüyüş paterni sergilemektedir.
Fiziksel Dünyaya Bağlantı: Wi-Fi ile Gerçek Robot Şasisi Kontrolü
Simülasyondaki sinek beyninin Wi-Fi ve mikrodenetleyiciler üzerinden fiziksel dünyadaki gerçek bir robotik platformu otonom olarak yönlendirdiği bu çalışma, biyolojik sinir ağlarının donanımsal gömülü sistemlerle tam uyumunu gözler önüne sermektedir.
FlyDrones: Kodsuz Uçuş ve Biyolojik Kaçış Refleksi
Mühendis SpikeCalls tarafından geliştirilen FlyDrones projesinde, 166.700 nöronluk tam konnektom, daha önce sitemizde incelediğimiz ESP32 mikrodenetleyicisi üzerinden Ryze Tello ve Bitcraze Crazyflie mini quadcopter dronlarına bağlanmıştır. Sistemde hiçbir PID uçuş algoritması bulunmamaktadır. Optik veriler rotor itkilerine dönüştürülmekte; drona bir el veya sineklik hızla yaklaştırıldığında sineğin dev lif kaçış devresi (giant fiber escape circuit) milisaniyeler içinde tetiklenerek otonom kaçınma manevrası yapılmaktadır.
Google Sinek Haritası Sonrası 14 Günlük Küresel Çılgınlık
Google Research veri setinin yayımlanmasını takip eden küresel yankıları derleyen bu kapsamlı inceleme; internet topluluklarının sinek beynini dronlara, engelleri aşan bacaklı robotlara ve MIT’nin geliştirdiği 1,29 gramlık kanat çırpan mikro hava araçlarına entegrasyon süreçlerini akademik kaynaklarıyla özetlemektedir.
Sanal Evrenlerde Bilinç: Minecraft İçinde Sinek Beyni
Geliştirici Ro0oney tarafından hazırlanan bu deneyde, dişi meyve sineği konnektomu Minecraft evrenindeki bir avatar modeline entegre edilmiştir. Yaklaşan tehditlerde dev lif devresiyle panik zıplayışı yapan avatar, bloklu dünyada besin aramakta ve ortama ses dinamikleri eklendiğinde kanat titreşimlerine dayalı iletişim desenleri sergilemektedir.
Kült Oyunlarda Biyolojik Zeka: DOOM Çalıştıran Sinek Beyni
Bilgisayar dünyasının efsanevi ‘Her donanımda DOOM çalıştırma’ geleneği bu kez biyolojik ağlara taşındı. Alex Wormuth’un geliştirdiği DOOM-x-Fly projesinde, oyun pikselleri sineğin optik loblarına doğrudan girdi olarak verildi. Hareket eden canavar pikselleri tehdit veya av olarak algılanarak motor nöronlar üzerinden hareket ve ateş etme komutlarına dönüştürüldü.
İnteraktif WebGL Beyin Haritası ve Organ Simülasyonu
Türk araştırmacı Samet Deniz tarafından Three.js kütüphanesiyle tarayıcı tabanlı olarak inşa edilen interaktif model, kullanıcıların sineğin anten, bacak veya kanatlarını sanal olarak devre dışı bırakmasına olanak tanımaktadır. Bir duyu organı kapatıldığında, beynin hangi bölgesindeki sinapsların söndüğü ve davranışın nasıl sekteye uğradığı canlı nöral harita üzerinde anlık olarak izlenebilmektedir.
Felsefi Boyut: Simülasyon Evreninde mi Yaşıyoruz?
Dış dünyadan tamamen habersiz bir biyolojik ağın, yalnızca yazılımsal elektriksel sinyallerle sanal bir bedende gerçek dünyadaymış gibi tepkiler vermesi felsefi ve ontolojik tartışmaları da beraberinde getirdi. Bu inceleme videosu, deneylerin simülasyon teorisi ve bilinç felsefesi açısından doğurduğu sarsıcı soruları masaya yatırmaktadır.
Kültürel Mizah ve Biyolojik Manipülasyon: Döner Kesen Meyve Sineği
Sosyal platformlarda viral olan en özgün deneylerden biri de Türk bir yazılımcının gerçekleştirdiği döner kesme simülasyonudur. Sineklerin ön bacaklarını temizlerken ve yüzeyleri kazırken kullandığı ritmik motor desen üreteçleri (Central Pattern Generators – CPG), WebGL ortamında dönen dikey bir döner tezgahındaki bıçağa bağlandı. Optik alıcıların et yüzeyindeki mesafeyi taramasıyla birlikte sinek beyni, döner etini düzenli şeritler halinde kesmeye başladı. Bu çalışma, biyolojik motor devrelerin tekrarlayan endüstriyel manipülasyonlarda nasıl doğrudan robotik kontrolcü olarak kullanılabileceğini mizahi ama somut bir dille ortaya koydu.
Dijital Sinek Beyni Uygulamalarının Karşılaştırmalı Mimarisi
Sosyal medyada ve robotik çevrelerinde geniş yankı uyandıran simülasyon ve donanım deneylerinin teknik bileşenleri, duyusal girdi eşlemeleri ve motor çıktıları aşağıdaki tabloda özetlenmiştir:
| Uygulama / Deney | Geliştirici / Platform | Duyusal Girdi Eşlemesi | Motor Çıktı Eşlemesi | Gözlemlenen Otonom Davranış |
|---|---|---|---|---|
| Paralel Araç Parkı | Mark Unthank (@alright_mark) | Optik loblara kamera ve optik akış verisi | Direksiyon açısı, gaz/fren ve sinyal tetikleyicileri | Dar alana manevra yapma, mesafe koruma ve park tamamlama. |
| İnsansı ve Ayaklı Robot | Neuro-Robo / Project Frank / ROS2 | Optik kontrast ve koku sensör girdileri | İnen nöronlar (DNa01/02) ile bipedal eklem açıları | Sıfır algoritmayla adım atma, engelleri refleksle aşma. |
| FlyDrones Otonom Uçuş | SpikeCalls / ESP32 / Quadcopter | Kamera akışı ve optik akış alıcıları | Rotor itki ve sapma (yaw) voltaj komutları | Sineklikten kaçış refleksiyle havada otonom kaçınma. |
| NeuroMechFly Matrix | Eon Systems / MuJoCo Fizik Motoru | Sanal koku partikülleri ve bacak temas basıncı | 87 eklemli gövde kinematiği ve hortum uzatma | Doğal yürüyüş (%95 uyum), toz temizleme, besine yönelim. |
| Minecraft Bilinç Modu | Ro0oney / Minecraft Java Edition | Görsel piksel genişlemesi (tehdit) ve ses menzili | Kaçış zıplaması, yönelme ve kanat titreşimi | Tehditten kaçma refleksi, besin arama, kur yapma vızıltısı. |
| DOOM Entegrasyonu | Alex Wormuth / DOSBox Simülatörü | Düşman siluetleri ve oyun alanı pikselleri | Nişan alma, yürüme ve tetik basma komutları | Tehdit algısıyla ateş etme, pekiştirilen saldırganlık. |
| Döner Kesme Simülasyonu | Bağımsız Türk Yazılımcı / WebGL | Dönen et yüzeyi derinlik algısı | Bıçak tutan ön ayak motor boşalımları (CPG) | Dikey eksende ritmik, kesintisiz dilimleme hareketi. |
| İnteraktif 3D Haritalama | Samet Deniz / Three.js Tarayıcı | Çevresel ısı, hava akımı ve görsel gölgeler | Canlı 15 nöropil bölgesinde eş zamanlı ateşleme | Organ kaybına bağlı adaptif rota ve denge telafisi. |
Nöromorfik Hesaplama ve Donanımsal Çıkarımlar
Meyve sineği beyninin dijitalleştirilmesinden elde edilen kazanımlar, biyolojik bir merakı gidermenin çok ötesine geçerek bilgisayar mimarilerini kökten dönüştürme potansiyeli taşımaktadır. Günümüz yapay zeka sistemleri devasa veri merkezlerinde megavatlarca elektrik tüketirken; canlı bir sinek beyni tüm bu algılama, navigasyon ve hayatta kalma süreçlerini yalnızca mikrowatt seviyesinde bir güçle gerçekleştirir.
FlyWire ve MaleCNS konnektomlarından elde edilen devre şemaları, canlının açısal yönelimini pusula benzeri bir yapıyla takip eden halka çekici (ring attractor) devreleri ve zamana duyarlı darbeli sinir ağları (Spiking Neural Networks – SNN) mimarilerine doğrudan ışık tutmaktadır. Araştırmacılar, robotları trilyonlarca parametreli ağır modellerle eğitmek yerine, doğanın optimize ettiği devreleri doğrudan düşük maliyetli mikrodenetleyicilere (örneğin ESP32 veya Raspberry Pi) ve nöromorfik çiplere entegre ederek 0,05 Watt gibi son derece düşük enerjiyle otonom hareket kabiliyeti kazandırmayı başarmışlardır.
Sonuç ve Gelecek Projeksiyonu
Meyve sineği beyninin dijital ortama aktarılması, insanlığın bir canlının sinirsel donanımını eksiksiz okuyabildiği ve bu donanımı sanal bedenlerde, video oyunlarında, insansı robotlarda ve otonom hava araçlarında yeniden çalıştırabildiği yepyeni bir çağı başlatmıştır. İnternette beliren insansı robotu yürütme, araba park etme, dron uçurma veya döner kesme deneyleri; popüler kültür mizahı ile bilimsel inovasyonun birleştiği benzersiz bir zemin oluşturmuştur.
Bu başarı, biyolojik devrelerin yabancı gövdelere adaptasyon gücünü kanıtlarken; sonraki büyük hedefler olan laboratuvar faresinin (~70 milyon nöron) ve insan beyninin (~86 milyar nöron) tam konnektomuna giden yoldaki en somut deneysel eşiği temsil etmektedir.
Kaynaklar ve Referanslar
Bu makale hazırlanırken aşağıdaki kaynaklardan, akademik araştırmalardan ve video dökümantasyonlarından faydalanılmıştır:
- Meyve Sineği Beyni Dijital Ortama Aktarıldı: 139.000 Nöronluk İlk Tam Beyin Simülasyonu – Karakavuz.com
- FlyWire Consortium – Whole-brain connectome of Drosophila melanogaster (Nature, 2024)
- Neuro-Robo Connectome Project – Hugging Face
- Nasha Niva – How a serious fruit fly brain study turned into an internet meme
- The FlyWire Connectome 3D Visualization – Tyler Sloan & Amy Sterling
- Startup Runs a Fruit Fly Brain in Simulation: 125,000 Neurons – Eon Systems
- Fly Brain Learns to Parallel Park – Mark Unthank (@alright_mark)
- Nobody programmed this robot to walk – Bipedal Humanoid Simulation
- FlyDrones: Fruit Fly Brain Controls Real Drones With Zero Flight Code – SpikeCalls
- They Plugged A Fruit Fly Into DOOM – Alex Wormuth / Mod Roundup
- I Built a 3D Fruit Fly Simulation With a Live Brain Map – Samet Deniz
- I Put A Fly’s Conscious Brain into Minecraft – Ro0oney
- Scientist Claims This Shocking New Experiment Hints We May Be Living in a Simulation