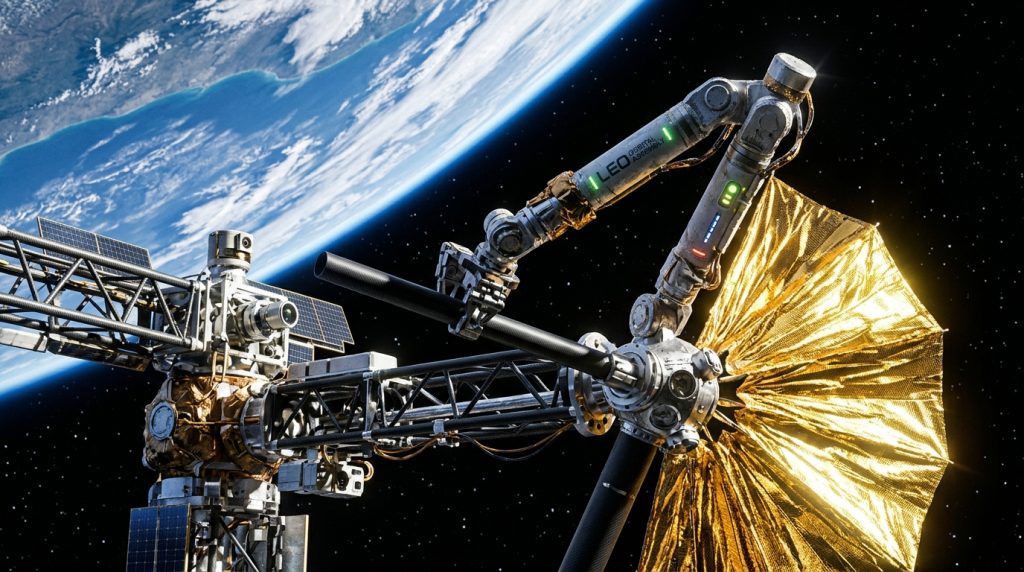
Bilimkurgu edebiyatında ve sinemasında devasa uzay istasyonları, kilometrelerce uzunluktaki anten dizilimleri ve yörünge güneş enerjisi santralleri her zaman heyecan verici bir geleceğin simgesi olmuştur. Ancak uzay çağının başlangıcından bu yana mühendislerin önünde aşılamayan fiziksel bir duvar vardı: Roket gövdesinin (fairing) sınırlı çapı. Bugüne kadar devasa yapıları uzaya taşımanın yalnızca iki yolu bulunuyordu: Ya James Webb Uzay Teleskobu’nda olduğu gibi origami şeklinde katlayıp uzayda hatasız açılmasını ummak ya da Uluslararası Uzay İstasyonu (ISS) örneğindeki gibi onlarca fırlatma yaparak astronotların tehlikeli uzay yürüyüşleriyle (EVA) parçaları elle birleştirmesi.
5 Kasım 2026 tarihinde bu temel paradigma resmen değişti. California Institute of Technology (Caltech) araştırmacıları ve DARPA (ABD İleri Savunma Araştırma Projeleri Ajansı), Alçak Dünya Yörüngesinde (LEO) görev yapan bir robotun tarihte ilk kez insan müdahalesi ve astronot yardımı olmadan otonom bir yapı inşa ettiğini duyurdu. ASTRA (Autonomous In-Space Tensioned Reflector Assembly) adı verilen bu sistem, roketlerin taşıma kapasitesiyle sınırlı olmayan kilometre ölçeğinde uzay mimarilerinin kapısını araladı.
DARPA NOM4D Programı ve Yörüngede İmalat Vizyonu
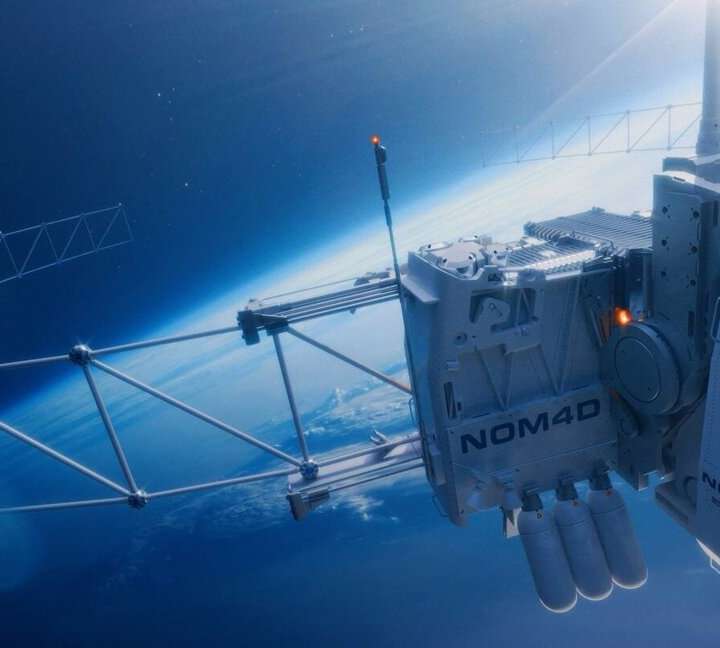
DARPA, 2022 yılında başlattığı NOM4D (Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design) programı ile uzaya bitmiş cihazlar göndermek yerine, hammadde ve yapısal bileşenleri fırlatıp montajı doğrudan uzay boşluğunda gerçekleştirmeyi hedefledi. Programın yöneticisi Andrew Detor’un ifadesiyle amaç; mevcut roketlerle fırlatılması imkansız olan yüzlerce metre veya kilometre ölçeğinde uzay altyapılarını mümkün kılmaktı.
Caltech Uzay Yapıları Laboratuvarı’nda Profesör Sergio Pellegrino liderliğinde tasarlanan ASTRA yükü, Momentus Vigoride uzay aracı üzerinde yörüngeye taşındı. Proje, DARPA’nın 3. aşamasına geçebilen yalnızca iki projeden biri olarak gerçek uzay ortamında nihai yetkinliğini kanıtladı.
ASTRA Robotu Uzay Boşluğunda Nasıl İnşa Yaptı
Robotik montaj süreci, Dünya’dan yüzlerce kilometre yukarıda mikroyerçekimi, aşırı sıcaklık dalgalanmaları ve yüksek vakum altında tamamen otomatik adımlarla yürütüldü:
- Bileşen Dağıtımı ve Yakalama: Üç eksenli bir kartezyen gantry robot mekanizması, motorlu kompakt kartuşlardan yüksek mukavemetli karbon fiber kompozit boruları ve alüminyum düğüm noktalarını (bağlantı elemanları) tek tek aldı.
- Snap-Fit Mekanik Kilitlenme: Robotik tutucu kollar, kiriş çubuklarını eklem yuvalarına hassas kuvvet geri bildirimiyle oturttu ve kilitledi.
- Yansıtıcı Ağ Gerilimi (Tensioned Reflector): Çerçeve oluşturulduktan sonra, Caltech ve Pennsylvania Üniversitesi tarafından ortaklaşa geliştirilen mikro delikli özel yansıtıcı Kapton film membran yüzeye gerdirildi. Bu hafif film, geleneksel metalik örgülere kıyasla çok daha az gerilim kuvvetiyle parabolik şeklini koruyabildiği için taşıyıcı kafesin kütlesini dramatik biçimde düşürdü.
- Modüler İtme Döngüsü: Tamamlanan kafes kiriş bölmesi (bay) robotik sistem tarafından dışarıya, uzay boşluğuna doğru itildi ve robot hemen bir sonraki kiriş bölmesini monte etmeye başladı. Toplam tasarım 11 birbirine bağlı kiriş bölmesinden oluşan devasa bir reflektör anteni hedefliyor.
Dairesel kafes yapılar, kiriş uzunlukları ve açısal toleransların optimizasyonu, uzay mekaniğinde kritik bir yer tutar. Nitekim daha önce mühendislik araçlarımız arasında paylaştığımız Delik Sayısı, Kiriş, Merkez Açı ve Yay Uzunluğu Hesaplama rehberinde gördüğümüz geometrik prensipler, yörüngede milimetrenin onda biri hassasiyetle birbirine kenetlenen kafes kiriş modüllerinin kinematik kararlılığında hayati rol oynar.
Yörüngedeki Sorunlar ve Laboratuvardaki Dijital İkiz
Uzayda otonom inşaat yapmak laboratuvardaki kontrollü ortama benzemez. Yer ekibinin ASTRA ile iletişim kurabildiği pencereler, yörünge geçişleri nedeniyle günde yalnızca 7 ila 8 kez ve her biri sadece 15 dakika ile sınırlıydı.
Mekanik sıkışmalar ve beklenmedik mikroyerçekimi sürtünme anomalileri yaşandığında, Caltech mühendisleri Pasadena’daki laboratuvarda bulunan birebir yedek üniteyi (flight spare) kullandı. Uzaydan gelen telemetri ve fotoğraflar yeryüzündeki ikiz sistemde canlandırılarak sorunlar çözüldü, güncellenen otonom komut dizilimi bir sonraki 15 dakikalık iletişim penceresinde yörüngeye yüklendi.
Geleceğin Kilometre Ölçeğindeki Uzay Altyapıları
Bu küçük ölçekli teknoloji gösteriminin kanıtladığı başarı, uzay mühendisliği ve astrofizik için yeni bir dönüm noktasıdır:
| Uygulama Alanı | Geleneksel Yöntem (Katlanabilir / EVA) | Otonom Yörünge Montajı (ISAM / ASTRA) |
|---|---|---|
| Derin Uzay Teleskopları | Maksimum 6-10 metre ayna çapı (roket burnuna sığma sınırı) | 30-100+ metre çapında devasa optik ve radyo aynaları |
| Uzay Tabanlı Güneş Enerjisi | İmkansız (on binlerce tonluk katlanabilir yapı fırlatılamaz) | Yörüngede inşa edilen kilometrelerce karelik güneş tarlaları |
| İletişim ve Erken Uyarı Antenleri | Ağır mekanik açılma kolları ve kilitlenme riski | Hafif karbon fiber kompozit kirişlerle modüler dev antenler |
| Maliyet ve Risk Faktörü | Riskli astronot uzay yürüyüşleri ve astronomik fırlatma maliyeti | Sıfır insan riski, hammadde fırlatma verimliliği ve otonomi |
Caltech’in Space Solar Power Project (Uzay Güneş Enerjisi Projesi) gibi girişimler, yörüngede toplanan güneş enerjisini mikrodalgalarla kesintisiz olarak Dünya’ya aktarmayı hedefliyor. ASTRA’nın başarısı, bu tür gezegen ölçeğindeki mega yapıların artık bilimkurgu değil, uygulanabilir bir mühendislik disiplini olduğunu kanıtlamış oldu.
Kaynaklar ve Referanslar
Bu makale hazırlanırken aşağıdaki bilimsel bültenlerden ve resmi kurum açıklamalarından faydalanılmıştır:
- California Institute of Technology (Caltech) – Robotic Space Demo Successfully Builds in Space
- ScienceDaily – Caltech Robot Makes History by Building a Structure in Space
- DARPA – Novel Orbital and Moon Manufacturing, Materials and Mass-efficient Design (NOM4D) Program
- SciNexic – Caltech’s ASTRA Just Built the First Structure in Space Without Astronauts
- Phys.org – Robot Successfully Builds Space Structure in First Autonomous Demo